
CONTENIDO ►
El codificador rotativo Arduino (módulo ky-040) se utiliza muy a menudo en proyectos para controlar diversos dispositivos desde el microcontrolador Arduino. En esta revisión, veremos el diagrama de cableado del módulo KY-040 al microcontrolador y presentaremos varios ejemplos utilizando este módulo para encender y controlar el brillo de los LEDs, la rotación del servomotor con el encoder rotativo y la placa Arduino Uno.
Para esta actividad necesitaremos:
- Arduino Uno / Arduino Nano / Arduino Mega
- codificador rotativo (ky-040);
- LED y resistencia de 220 Ohm;
- servomotor;
- cables de conexion;
- libreria RotaryEncoder.h
Funcionamiento del codificador rotativo (datasheet)
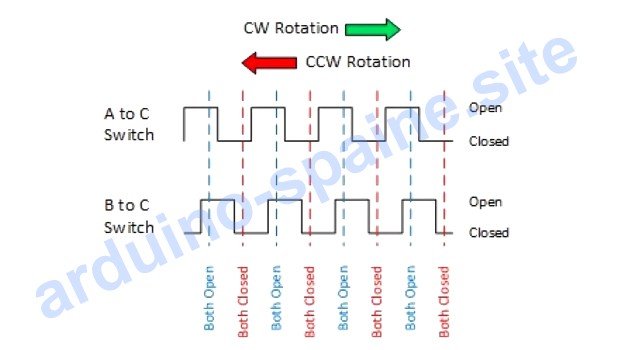
El codificador se utiliza para convertir el ángulo de rotación en una señal eléctrica. Al girar el mando del módulo se producen dos señales (A y B) que están en fase opuesta. Las señales A y B dependen la una de la otra cuando el codificador del Arduino gira en el sentido de las agujas del reloj o en sentido contrario. Los puertos digitales y analógicos del microcontrolador pueden utilizarse para leer las señales A y B del codificador.
Cada vez que la señal A pasa de positivo a cero, leemos el valor de la señal B (véase el diagrama anterior). Si la señal B es positiva en ese momento, el codificador rotativo (módulo ky-040) gira en el sentido de las agujas del reloj, si B es cero, el codificador gira en sentido contrario. Leyendo las dos salidas con el microcontrolador Arduino, es posible determinar la dirección y el ángulo del pulsador del módulo.
Cómo conectar codificador rotativo Arduino

| Encoder | Arduino Uno | Arduino Nano | Arduino Mega |
| GND | GND | GND | GND |
| + | 5V | 5V | 5V |
| SW | 2 | 2 | 2 |
| DT | A2 | A2 | A2 |
| CLC | A3 | A3 | A3 |
Para trabajar con el codificador, es necesario instalar la biblioteca RotaryEncoder.h. Si tiene dificultades para instalar la biblioteca del codificador, le recomendamos que lea la información sobre cómo instalar la biblioteca en el IDE de Arduino. Para conectar el KY-040 (módulo codificador rotativo) al Arduino puedes utilizar los pines digitales y analógicos del microcontrolador, en nuestros ejemplos se utilizan los pines analógicos A2-A3.
Comencemos con el ejemplo más simple de control de codificador controlado por interrupción desde el Arduino, donde todo el trabajo de determinar la posición del botón del codificador se hace utilizando la biblioteca RotaryEncoder.h. Sólo emitimos los datos al monitor del puerto de Arduino IDE. Monta el circuito del codificador rotativo como se muestra en la imagen anterior y carga el siguiente programa en el Arduino.
Programa Arduino para encoder rotativo KY-040
#include "RotaryEncoder.h"
RotaryEncoder encoder(A2, A3);  // (DT, CLK)

static int pos = 0;
int newPos;

void setup() {
  Serial.begin(9600);
  Serial.println(pos);
}

void loop() {
   encoder.tick();
   newPos = encoder.getPosition();

   if (pos != newPos) {
      Serial.println(newPos);
      pos = newPos;
   }
}
Explicación del código para encoder rotativo ky-040:
- la posición inicial del botón es cero static int pos = 0; y este valor se muestra en el monitor del puerto al principio del programa;
- no hay límite para la posición de la manilla KY-040 en el programa de ejemplo, la posición puede ser positiva o negativa.

El siguiente ejemplo controlará el brillo del LED mediante una señal PWM y encenderá y apagará el segundo LED pulsando el botón del codificador. Para ello, monta el circuito que se muestra arriba. Observa que el puerto SW del codificador está conectado al pin 2 del Arduino y los LEDs a los pines 12 y 11. Después de montar el circuito, carga el siguiente código para controlar los LEDs en el Arduino con el codificador rotativo.
Programa Arduino controlar LED mediante un codificador
#include "RotaryEncoder.h"
RotaryEncoder encoder(A2, A3);  // (DT, CLK)

#define STEPS  5
#define POSMIN 0
#define POSMAX 255

int lastPos, newPos;

void setup() {
   pinMode(2, INPUT_PULLUP);
   pinMode(11, OUTPUT);
   pinMode(12, OUTPUT);

   Serial.begin(9600);
   encoder.setPosition(10 / STEPS);
}

void loop() {
   encoder.tick();
   newPos = encoder.getPosition() * STEPS;

   if (newPos < POSMIN) {
   encoder.setPosition(POSMIN / STEPS);
   newPos = POSMIN;
   }
   else if (newPos > POSMAX) {
   encoder.setPosition(POSMAX / STEPS);
   newPos = POSMAX;
   }

   if (lastPos != newPos) {
      Serial.println(newPos);
      lastPos = newPos;
   }

   analogWrite(11, lastPos);

   if (digitalRead(2)==HIGH) { digitalWrite(12, LOW);  }
   if (digitalRead(2)==LOW)  { digitalWrite(12, HIGH); }
}
Explicación del código controlar LED mediante un codificador:
- el pin 2 está configurado como INPUT_PULLUP, porque el botón del codificador está conectado a GND y la entrada digital será LOW cuando se pulse;
- puede cambiar el valor máximo y mínimo de la rotación del codificador, así como el paso de rotación del mando del codificador ky-040 en el software.

El siguiente esquema muestra la conexión de un servo con un codificador. El cable lógico del microservo (amarillo o naranja) se conecta al puerto 11 del microcontrolador. El programa establece el ángulo de rotación del servo girando el mando del módulo ky-040. El funcionamiento del programa es similar al del control del servopotenciómetro, pero en el caso del encoder, el ángulo de rotación puede ajustarse con la mayor precisión posible.
Programa Arduino controlar servo mediante un encoder
#include "RotaryEncoder.h"
RotaryEncoder encoder(A2, A3);  // (DT, CLK)

#include "Servo.h"
Servo servo;

#define STEPS  10
#define POSMIN 0
#define POSMAX 180

int lastPos, newPos;

void setup() {
   servo.attach(11);
   Serial.begin(9600);
   encoder.setPosition(10 / STEPS);
}

void loop() {
   encoder.tick();
   newPos = encoder.getPosition() * STEPS;

   if (newPos < POSMIN) {
   encoder.setPosition(POSMIN / STEPS);
   newPos = POSMIN;
   }
   else if (newPos > POSMAX) {
   encoder.setPosition(POSMAX / STEPS);
   newPos = POSMAX;
   }

   if (lastPos != newPos) {
      Serial.println(newPos);
      lastPos = newPos;
   }

   servo.write(lastPos);
}
Explicación del código controlar servo mediante un encoder:
- el paso de rotación del servo para el Arduino es de 10 grados. El paso y el ángulo máximo de rotación se pueden modificar en el software.
Conclusión. Hemos visto varias opciones para conectar el módulo codificador rotativo (ky-040) al Arduino: un ejemplo con interrupción y control de LEDs, un ejemplo con control de servomotor. El módulo también se puede utilizar para controlar el menú en la pantalla LCD 1602 de Arduino. Hemos utilizado la biblioteca RotaryEncoder.h, pero hay varias otras bibliotecas que simplemente no caben en un resumen.




Deja una respuesta